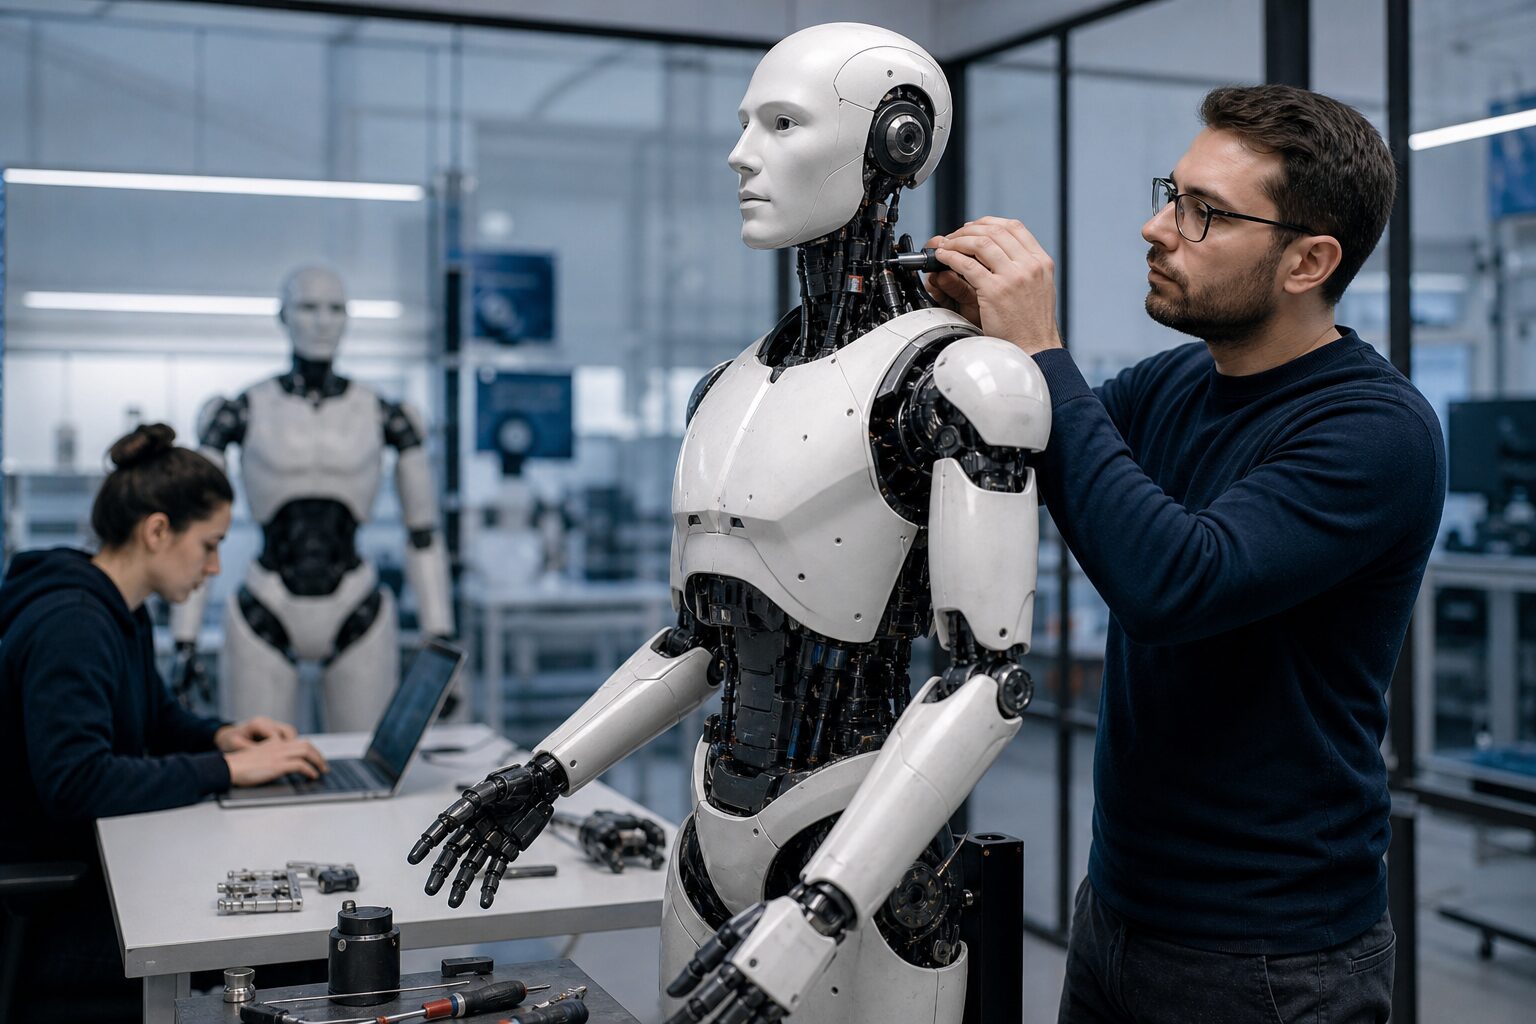

I robot umanoidi stanno passando dall’immaginario della fantascienza ai laboratori, alle fabbriche e, in prospettiva, anche agli ambienti domestici. Capire Come funzionano i robot umanoidi di nuova generazione? significa osservare insieme meccanica, sensori, intelligenza artificiale, batterie e software. Non sono “persone artificiali”, ma macchine progettate per muoversi e interagire in spazi pensati per gli esseri umani: corridoi, scale, porte, utensili, tavoli e oggetti di uso quotidiano.
Come funzionano i robot umanoidi di nuova generazione?
Un robot umanoide di nuova generazione è un sistema integrato. Non basta avere due braccia, due gambe e una testa: il vero salto tecnologico sta nella capacità di percepire l’ambiente, decidere un’azione e compierla con equilibrio e precisione.
Il funzionamento si può immaginare come un ciclo continuo. Il robot raccoglie informazioni tramite sensori, le interpreta con algoritmi di controllo e intelligenza artificiale, pianifica il movimento e invia comandi ai motori. Subito dopo misura di nuovo ciò che sta accadendo e corregge la propria azione.
Questo ciclo avviene molte volte al secondo. È ciò che permette al robot di camminare senza cadere, afferrare un oggetto fragile, evitare un ostacolo o riconoscere che una persona gli sta parlando. La forma umanoide è utile perché molti ambienti sono costruiti per corpi umani: una macchina con braccia e gambe può, almeno in teoria, usare spazi e strumenti già esistenti.
I componenti principali di un robot umanoide
Dietro l’aspetto esterno di un robot umanoide si trova una combinazione complessa di parti meccaniche, elettroniche e informatiche. Ogni componente ha un ruolo preciso, ma il risultato finale dipende da quanto bene tutte le parti lavorano insieme.
Sensori: gli occhi, le orecchie e il tatto della macchina
I sensori permettono al robot di capire dove si trova e cosa accade intorno a lui. Le telecamere possono riconoscere forme, colori, persone e oggetti. I sensori di profondità aiutano a calcolare le distanze. I microfoni servono a captare comandi vocali e rumori ambientali.
Esistono anche sensori interni, meno visibili ma fondamentali. Giroscopi e accelerometri aiutano a mantenere l’equilibrio. Sensori di forza e pressione misurano quanto il robot sta spingendo, tirando o stringendo. Senza queste informazioni, anche un gesto semplice come prendere una tazza sarebbe rischioso.
In pratica, i sensori rispondono a domande essenziali: dove sono? Che cosa ho davanti? Quanto pesa questo oggetto? Sto per perdere l’equilibrio? C’è una persona vicino a me?
Attuatori e motori: come nasce il movimento
Gli attuatori sono i dispositivi che trasformano un comando in movimento. Nei robot umanoidi si trovano nelle articolazioni: spalle, gomiti, polsi, anche, ginocchia, caviglie e dita. Possono essere elettrici, idraulici o basati su altre soluzioni tecniche, a seconda del progetto.
La sfida è ottenere movimenti abbastanza forti, rapidi e precisi, ma anche sicuri. Un robot destinato a lavorare vicino alle persone deve controllare bene la propria forza. Non può muoversi come una macchina industriale isolata dietro una barriera.
Per questo i robot più avanzati usano sistemi di controllo che regolano continuamente coppia, velocità e posizione. Se incontrano una resistenza imprevista, possono fermarsi o adattare il movimento.
Struttura, materiali e mani robotiche
La struttura di un umanoide deve essere solida ma non troppo pesante. Più un robot pesa, più energia serve per muoverlo e più difficile diventa mantenerlo in equilibrio. Per questo si usano materiali resistenti e relativamente leggeri, con una progettazione attenta alla distribuzione dei pesi.
Le mani sono tra le parti più difficili da realizzare. Una mano umana è estremamente versatile: può stringere, pizzicare, spingere, ruotare, sostenere e sentire. Riprodurre tutte queste capacità in modo affidabile è complicato.
Molti robot umanoidi non hanno mani identiche a quelle umane, ma pinze o dita semplificate. L’obiettivo non è imitare perfettamente il corpo umano, bensì svolgere compiti utili in modo sicuro ed efficiente.
Il ruolo dell’intelligenza artificiale
L’intelligenza artificiale aiuta il robot a interpretare dati complessi e a scegliere azioni più adatte al contesto. Non significa che il robot “pensi” come una persona. Significa che usa modelli matematici e software per riconoscere situazioni, prevedere conseguenze e migliorare alcune prestazioni.
Un esempio semplice è il riconoscimento degli oggetti. Il robot può ricevere immagini da una telecamera e confrontarle con modelli appresi durante l’addestramento. In questo modo può distinguere una scatola da una bottiglia o un tavolo da una sedia.
L’IA è importante anche per il linguaggio naturale. Alcuni umanoidi possono comprendere frasi vocali, rispondere con parole sintetizzate e associare un comando a un’azione. Tuttavia, la comprensione resta vincolata al sistema installato, alla qualità dei dati e alle condizioni reali.
Pianificazione delle azioni
Quando un robot deve compiere un’azione, non si limita ad “andare avanti”. Deve pianificare una sequenza. Se deve raccogliere un oggetto, deve avvicinarsi, scegliere il punto di presa, muovere il braccio, chiudere la mano con la giusta forza e poi spostare l’oggetto senza farlo cadere.
La pianificazione tiene conto degli ostacoli, dei limiti delle articolazioni e della stabilità del corpo. Un movimento corretto per il braccio potrebbe far perdere equilibrio al resto del robot. Per questo il controllo del corpo intero è una delle aree più complesse della robotica umanoide.
Apprendimento e adattamento
Alcuni robot possono migliorare il proprio comportamento attraverso tecniche di apprendimento automatico. Questo non vuol dire che imparino qualsiasi cosa da soli in modo illimitato. Di solito l’apprendimento avviene in ambienti controllati, con dati selezionati e obiettivi precisi.
L’adattamento è utile quando il robot incontra situazioni leggermente diverse da quelle previste. Un pavimento non perfettamente regolare, un oggetto in posizione diversa o una persona che si sposta all’improvviso richiedono correzioni rapide. La nuova generazione di umanoidi punta proprio a rendere queste correzioni più fluide e meno rigide.
Equilibrio e movimento: perché camminare è così difficile
Per una persona, camminare sembra naturale. Per un robot, invece, è un problema tecnico molto complesso. Ogni passo sposta il baricentro, riduce temporaneamente i punti di appoggio e richiede una regolazione continua.
Un robot umanoide deve sapere dove mettere i piedi, come distribuire il peso e come reagire se il terreno cambia. Deve anche coordinare braccia e tronco, perché queste parti aiutano a compensare il movimento delle gambe.
Le difficoltà principali includono:
- mantenere l’equilibrio durante partenze, arresti e cambi di direzione;
- salire o scendere piccoli dislivelli senza inciampare;
- adattarsi a superfici diverse, come pavimenti lisci, tappeti o rampe;
- evitare ostacoli bassi o oggetti lasciati a terra;
- recuperare stabilità dopo una spinta o un urto leggero.
Per questo molti robot umanoidi vengono testati a lungo in scenari realistici. Camminare in un laboratorio è diverso dal muoversi in una casa disordinata, in un magazzino o in un luogo pubblico.
Energia, autonomia e limiti pratici
Uno dei grandi limiti dei robot umanoidi è l’energia. Muovere un corpo con molte articolazioni richiede potenza. Le batterie devono alimentare motori, computer, sensori, sistemi di comunicazione e raffreddamento. Allo stesso tempo devono restare abbastanza leggere da non rendere il robot troppo pesante.
L’autonomia dipende da molti fattori: peso, tipo di motori, intensità del lavoro, velocità di movimento e capacità della batteria. Un robot che cammina, solleva oggetti e calcola continuamente dati consuma molto più di un dispositivo fermo su una scrivania.
C’è anche il tema del calore. Processori e motori generano temperatura, e il robot deve dissiparla in modo sicuro. In un uso prolungato, la gestione termica può influire su prestazioni e affidabilità.
Questi limiti spiegano perché la presenza dei robot umanoidi nelle case non sia ancora comune. La tecnologia avanza, ma servono soluzioni robuste, convenienti e facili da gestire per un utilizzo quotidiano.
Dove possono essere utili nella vita reale
I robot umanoidi vengono studiati per compiti in ambienti costruiti per le persone. Il loro vantaggio potenziale è la flessibilità: invece di progettare un macchinario speciale per ogni attività, si può immaginare una piattaforma capace di svolgere compiti diversi.
Gli ambiti più discussi includono assistenza, logistica, produzione, ispezione e ricerca. In casa, un umanoide potrebbe un giorno aiutare con oggetti, porte, piccoli trasporti o attività ripetitive. Nei luoghi di lavoro potrebbe occuparsi di operazioni fisiche faticose o pericolose.
Tuttavia è importante distinguere tra possibilità tecnica e uso quotidiano. Un robot può essere dimostrato in una situazione controllata, ma lavorare in modo affidabile ogni giorno è un’altra cosa. Ambienti imprevedibili, presenza di bambini, animali domestici, scale, oggetti fragili e rumori rendono tutto più difficile.
Dal punto di vista del consumatore, i vantaggi attesi sono soprattutto pratici:
- supporto in attività ripetitive o fisicamente impegnative;
- maggiore accessibilità per persone con difficoltà motorie, se il sistema è progettato bene;
- assistenza in ambienti dove serve manipolare oggetti reali;
- possibilità di lavorare in spazi già esistenti, senza grandi modifiche strutturali.
Sicurezza, privacy ed etica
Un robot umanoide che si muove vicino alle persone deve essere sicuro prima di essere “intelligente”. La sicurezza riguarda sia l’hardware sia il software. Il robot deve evitare urti, limitare la forza, fermarsi in caso di errore e riconoscere situazioni rischiose.
La privacy è un altro tema centrale. Un umanoide dotato di telecamere, microfoni e connessione può raccogliere dati sensibili sull’ambiente domestico o lavorativo. È quindi essenziale che la gestione dei dati sia chiara, limitata e protetta. Per un consumatore, sapere che cosa viene registrato, dove viene elaborato e per quanto tempo viene conservato è fondamentale.
C’è poi l’aspetto etico. La forma umana può creare aspettative emotive. Alcune persone potrebbero attribuire al robot intenzioni, sentimenti o capacità che non possiede. Una comunicazione corretta deve evitare confusione: un robot umanoide può sembrare sociale, ma resta una macchina progettata per eseguire funzioni.
Quanto sono davvero autonomi?
L’autonomia dei robot umanoidi è spesso fraintesa. Un robot autonomo non è necessariamente capace di fare tutto da solo. Può essere autonomo in compiti specifici, dentro condizioni definite. Per esempio, può trasportare un oggetto da un punto a un altro in un ambiente mappato, ma trovarsi in difficoltà se cambia la disposizione degli spazi.
Molti sistemi prevedono supervisione umana, aggiornamenti software, manutenzione e limiti operativi. In alcuni casi, una persona può intervenire da remoto o impostare le missioni da eseguire. Questo non riduce il valore della tecnologia, ma aiuta a descriverla in modo realistico.
La nuova generazione punta a un’autonomia più ampia, ma la strada verso robot davvero versatili è ancora impegnativa. Il mondo reale è pieno di eccezioni: oggetti deformabili, luci variabili, rumori, superfici instabili e comportamenti umani difficili da prevedere.
Domande frequenti
I robot umanoidi di nuova generazione pensano come esseri umani?
No, non pensano come esseri umani. Usano software, sensori e modelli di intelligenza artificiale per interpretare dati e scegliere azioni. Possono sembrare autonomi, ma non hanno coscienza, emozioni o intenzioni personali.
Possono già aiutare concretamente in casa?
Alcune funzioni domestiche sono possibili in contesti controllati, ma l’uso quotidiano resta complesso. Una casa reale presenta ostacoli, oggetti fragili e situazioni imprevedibili che richiedono grande affidabilità e sicurezza.
Perché hanno spesso una forma simile alla nostra?
La forma umanoide serve a operare in ambienti progettati per le persone. Scale, maniglie, tavoli, utensili e corridoi sono pensati per corpi umani, quindi braccia e gambe possono offrire maggiore adattabilità.
Sono sicuri vicino a bambini e anziani?
La sicurezza dipende dal progetto, dai sensori, dal software e dalle regole d’uso. In generale, un robot destinato a interagire con persone vulnerabili deve avere controlli molto rigorosi, movimenti limitati e sistemi di arresto affidabili.
Che differenza c’è tra robot umanoide e robot tradizionale?
Un robot tradizionale spesso svolge un compito specifico in un ambiente strutturato. Un robot umanoide, invece, cerca di muoversi e agire in spazi umani, usando una struttura più versatile ma anche molto più complessa.
Una tecnologia promettente, ma ancora in evoluzione
I robot umanoidi di nuova generazione funzionano grazie all’integrazione di sensori, motori, intelligenza artificiale, controllo dell’equilibrio e gestione dell’energia. La loro forza non sta solo nell’aspetto umano, ma nella capacità di combinare percezione, decisione e movimento in tempo reale.
Per i consumatori, è utile guardare questa tecnologia con curiosità ma anche con realismo. Gli umanoidi possono diventare strumenti preziosi in alcuni contesti, soprattutto dove servono flessibilità e interazione con ambienti costruiti per le persone. Allo stesso tempo, autonomia, sicurezza, costi, privacy e affidabilità restano aspetti decisivi.
La domanda “Come funzionano i robot umanoidi di nuova generazione?” non ha quindi una risposta unica. Funzionano come ecosistemi meccatronici complessi, dove ogni passo, gesto e risposta vocale è il risultato di molte tecnologie che lavorano insieme. Ed è proprio questa integrazione a renderli una delle frontiere più interessanti della robotica contemporanea.